Au bord du trottoir, repérer le passage piéton et comprendre le signal du feu peut demander plusieurs indices. Cyclope explore une information supplémentaire : reconnaître ces éléments avec une caméra et les décrire à voix haute.
Nous développons Cyclope chez Blind Systems depuis 2024. Voici où nous en sommes, les limites rencontrées avec les premiers prototypes et les choix qui orientent la suite. Le projet reste expérimental : une détection visuelle ne constitue pas une autorisation de traverser.
Traverser la rue quand on est non-voyant : des informations à réunir
La canne blanche, le chien guide, les techniques de locomotion et les outils de navigation répondent à des besoins différents. Ils aident à construire des repères tout au long du trajet.
À la traversée, il faut notamment localiser le passage et interpréter la signalisation. Des aménagements existent déjà, comme les bandes tactiles et les feux sonores, décrits dans les travaux du Cerema sur les traversées piétonnes. Cyclope étudie ce qu’une description issue d’une caméra pourrait apporter en complément.
Nous avons choisi de concentrer les essais sur les passages piétons et les feux pour piétons. Cela permet de tester des situations précises, de relever les erreurs de détection et de travailler la manière de les signaler à l’utilisateur.
Ce que font déjà les solutions existantes
Les aides existantes nous donnent des points de comparaison pour le format, les commandes et les informations restituées. Leurs fonctions et leurs conditions d’utilisation évoluent ; nous ne présentons pas ici un classement ni un test comparatif.
OrCam MyEye a fait partie des références examinées pour le format d’un accessoire porté sur des lunettes. Notre question de conception est concrète : comment ajouter une caméra sans imposer une nouvelle monture ?
Les Envision Glasses proposent, selon l’édition, la lecture de textes, la description de scènes et des appels à un proche.
eSight suit une autre approche : une aide électronique destinée aux personnes disposant d’une vision résiduelle.
Aira propose une assistance visuelle à distance par des professionnels. Be My Eyes donne accès à des bénévoles et à des fonctions de description par intelligence artificielle. Ces services ont leurs propres usages et limites.
Ces approches répondent à des besoins variés. Pour Cyclope, nous travaillons sur une tâche précise : restituer ce que le système croit reconnaître autour d’un passage piéton, avec ses incertitudes. Nous devons vérifier l’utilité de ce retour avec les personnes concernées et des professionnels de la locomotion.
C’est là que nous nous plaçons.
Cyclope : trois générations, et deux échecs assumés
Les essais ont fait évoluer le projet, notamment sur le confort de port et le délai entre l’image captée et l’annonce vocale.
Génération 1 : l'ordinateur dans le sac à dos
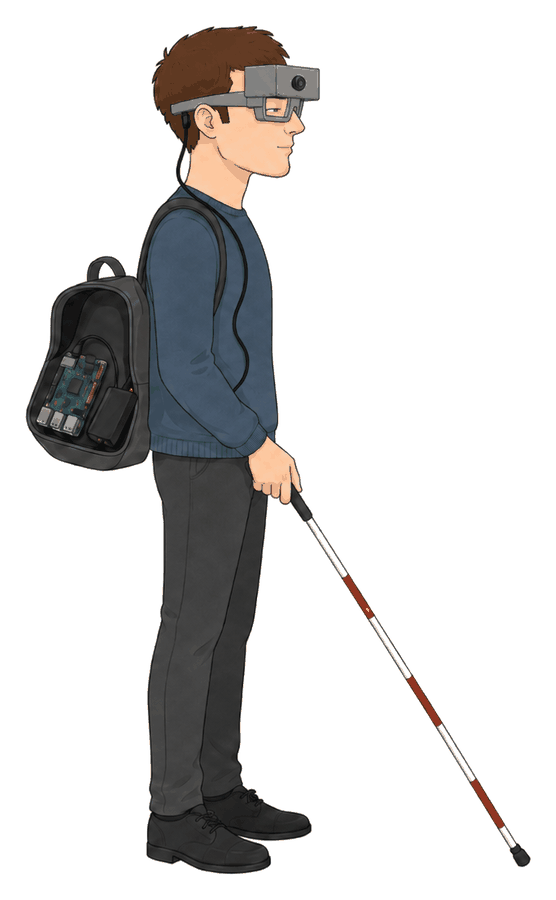
Notre premier prototype fonctionnait. Une caméra ESP32-CAM montée sur des lunettes imprimées en 3D envoyait son flux en wifi vers une Raspberry Pi qui faisait tourner le modèle de détection.
Le problème n’était pas le code : c’était que l’utilisateur devait porter un ordinateur et sa batterie dans un sac, avec un câble qui pendait le long du visage. L’ensemble était trop encombrant pour le format que nous recherchions.
Elle a été menée par cinq élèves ingénieurs de Polytech Paris-Saclay — Naïl Boukerma, Nathan Carrée, Sébastien Joseph Guna Rajan, Esteban Pustoc’h et Mathieu Sogné — sous le co-encadrement de la professeure Sylvie Le Hégarat-Mascle et d’Amine Khettat, fondateur et président de Blind Systems. Deux d’entre eux, Esteban Pustoc’h et Naïl Boukerma, racontent le projet dans cette vidéo, tournée dans leur école. On y voit l’architecture complète, de la caméra jusqu’au retour vocal.
Présentation du projet Cyclope par l’équipe de la première génération, à Polytech Paris-Saclay. Vidéo réalisée par le club vidéo de la Maison de l’Ingénieur, que nous remercions.
Génération 2 : l'intelligence partie dans le cloud
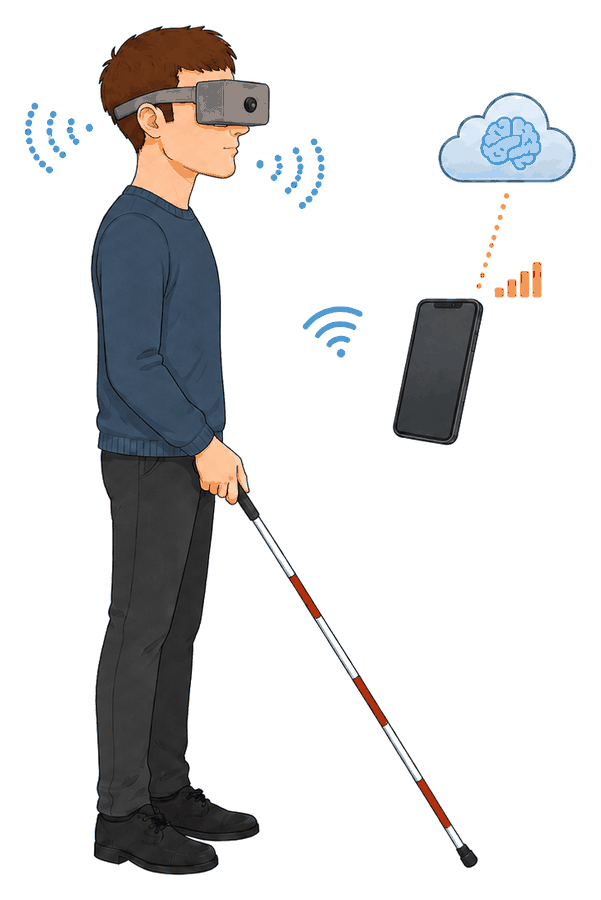
Nous avons supprimé le sac. La carte et la batterie sont passées dans un compartiment intégré aux lunettes, et l’analyse d’image est partie vers une intelligence artificielle distante, jointe par le téléphone de l’utilisateur.
Le dispositif s’était allégé, mais la reconnaissance dépendait désormais d’une API payante et du réseau, avec plusieurs secondes de latence. On pouvait décrire une scène. On ne pouvait pas alerter à temps.
Génération 3 : le calcul redescend dans la poche
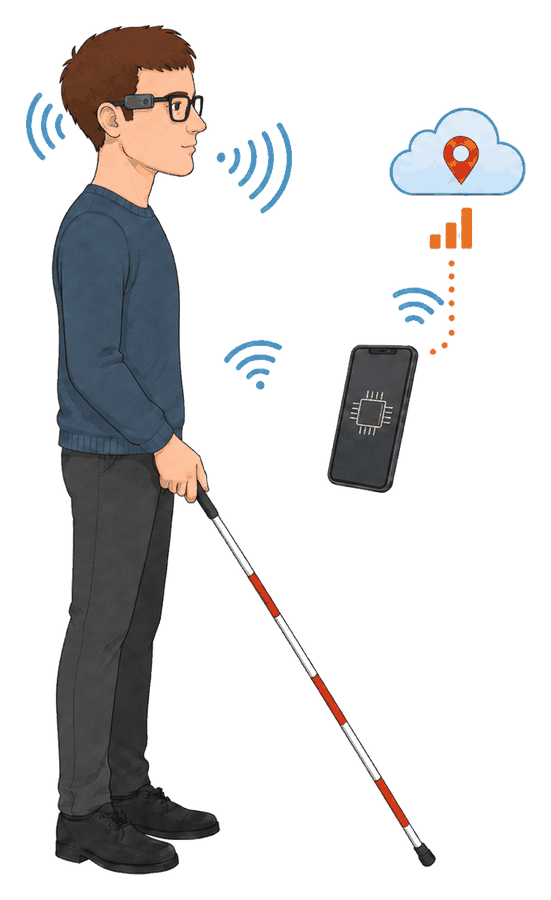
La version en cours vise à exécuter la détection en local sur le smartphone, sans appel à une API distante. Les services de recherche d’adresse et de calcul d’itinéraire resteraient distincts. Les performances, la consommation et la compatibilité avec les téléphones doivent encore être évaluées.
Côté matériel, nous arrêtons de fabriquer des lunettes. Trois séries de montures imprimées en 3D nous ont appris qu’on ne remplace pas la paire que quelqu’un a choisie. Cyclope devient un petit boîtier qui se clipse sur les branches de vos propres lunettes.
Le fil rouge de ces trois générations : rapprocher le calcul de l’utilisateur et limiter les coûts récurrents. Le matériel, le téléphone, son entretien et les éventuels services de navigation gardent toutefois un coût.
Comment ça marche, concrètement
L’architecture étudiée relie la caméra au téléphone par un réseau wifi local. Un modèle de vision par ordinateur de la famille YOLO analyse les images pour repérer des passages piétons et des feux. Le retour vocal doit distinguer une détection, une incertitude et une absence de résultat. Reconnaître une couleur ne permet pas, à lui seul, de conclure qu’une traversée est sûre.
Un autre chantier porte sur la navigation piétonne : recevoir une adresse dictée, calculer un itinéraire et restituer des indications vocales. Il s’appuie sur les données OpenStreetMap. Le choix de données ouvertes facilite la réutilisation ; il ne supprime pas les contraintes d’hébergement et d’accès aux services.
Nous étudions aussi une aide à la contribution cartographique. Une détection pourrait proposer un passage piéton à vérifier avant un éventuel ajout à OpenStreetMap. Il reste à définir un parcours accessible, la vérification de la position et le contrôle des doublons, dans le respect des règles de contribution du projet.
Pourquoi nous le construisons en open source
Le projet est public, sous licence Apache 2.0. Tout est réuni dans un seul dépôt GitHub — le code de vision, l’application mobile, le firmware de la caméra, les fichiers de conception 3D et la documentation :
Vous y trouverez aussi l’historique complet des trois générations, y compris le code des prototypes que nous avons abandonnés. Nous ne l’avons pas effacé : savoir ce qui n’a pas marché fait partie de ce qu’un projet ouvert doit transmettre.
Publier les sources permet à d’autres de comprendre les choix, de corriger des défauts et d’adapter le travail à leurs besoins. Cela ne dispense pas des essais ni de la maintenance, mais rend ces tâches plus faciles à reprendre.
Cela signifie aussi que le projet avance avec ceux qui veulent y contribuer : des étudiants en systèmes embarqués y travaillent chaque année dans le cadre de projets encadrés, et chaque promotion reprend le travail de la précédente.
Où nous en sommes
Traverser la rue quand on est non-voyant est un problème que nous n’avons pas fini de résoudre. Cyclope est un projet en développement, pas un produit en vente. Nous ne promettons pas de date : nous publions ce que nous construisons, génération après génération.
La version en cours porte sur quatre chantiers — l’électronique du boîtier clipsable, le firmware embarqué, la détection sur téléphone, et la navigation piétonne. Nous documenterons chacun d’eux ici au fur et à mesure.
Vous voulez savoir qui nous sommes ? Notre démarche est décrite sur la page À propos de Blind Systems, et vous pouvez nous joindre par la page de contact.
Traverser la rue quand on est non-voyant : questions fréquentes
Cyclope est-il disponible à la vente ?
Non. C’est un projet de recherche et développement en cours. Nous partagerons son avancement publiquement, sans annoncer de date de commercialisation tant qu’elle n’est pas certaine.
Cyclope remplace-t-il la canne blanche ?
Non. Le projet vise un complément d’information ; il ne remplace ni la canne, ni le chien guide, ni les techniques de locomotion. Il ne faut pas utiliser une annonce du prototype comme un feu vert pour traverser.
Faut-il une connexion internet ?
L’architecture vise une détection visuelle locale sur le téléphone. La recherche d’adresse et le calcul d’itinéraire prévus nécessitent, eux, une connexion de données. Ces fonctions restent en développement.
En quoi Cyclope diffère-t-il des autres aides visuelles ?
Cyclope concentre ses essais sur la reconnaissance des passages piétons et des feux pour piétons, puis sur la restitution de ces informations. Son intérêt et ses limites doivent être évalués sur le terrain ; nous ne revendiquons pas une supériorité sur les outils existants.
Peut-on contribuer au projet ?
Oui, et de plusieurs façons qui ne demandent pas toutes de savoir programmer. Voir la section ci-dessous.
Comment contribuer
Cyclope avance grâce à des gens qui n’ont pas tous le même métier. Voici ce dont nous avons besoin, du plus utile au plus technique.
Nous dire si ça tient debout. C’est ce qui nous manque le plus. Si vous êtes déficient visuel, instructeur en locomotion ou ergothérapeute, votre lecture de nos choix vaut plus que n’importe quelle ligne de code. Un boîtier sur la branche des lunettes, est-ce acceptable au quotidien ? Une annonce vocale au bord du trottoir, à quel moment devient-elle une gêne plutôt qu’une aide ?
Des images. Notre modèle apprend à reconnaître des passages piétons et des feux piétons. Il lui faut des photos, prises à hauteur de piéton, dans des conditions variées : pluie, contre-jour, marquage effacé, feu à demi caché par un poteau. Nous cherchons notamment à mieux couvrir les situations rencontrées en France.
Du code. Quatre chantiers sont ouverts : la carte électronique et son boîtier, le firmware embarqué sur ESP32, la détection embarquée sur téléphone, et la navigation piétonne. Ils sont indépendants et documentés dans le dépôt.
De la cartographie. Vous pouvez contribuer à OpenStreetMap en vérifiant les passages piétons de votre quartier et en suivant les recommandations de la communauté. L’aide à la contribution intégrée à Cyclope est encore à développer.
Pour commencer, ouvrez une issue sur le dépôt, ou écrivez-nous à contact@blindsystems.org. Les retours d’usage nous intéressent autant que les pull requests.
Une précision honnête : Cyclope est un projet de recherche mené avec des promotions d’étudiants, pas un logiciel maintenu à plein temps. Nous accueillons les contributions avec sérieux, mais nous ne promettons pas de délai de réponse.